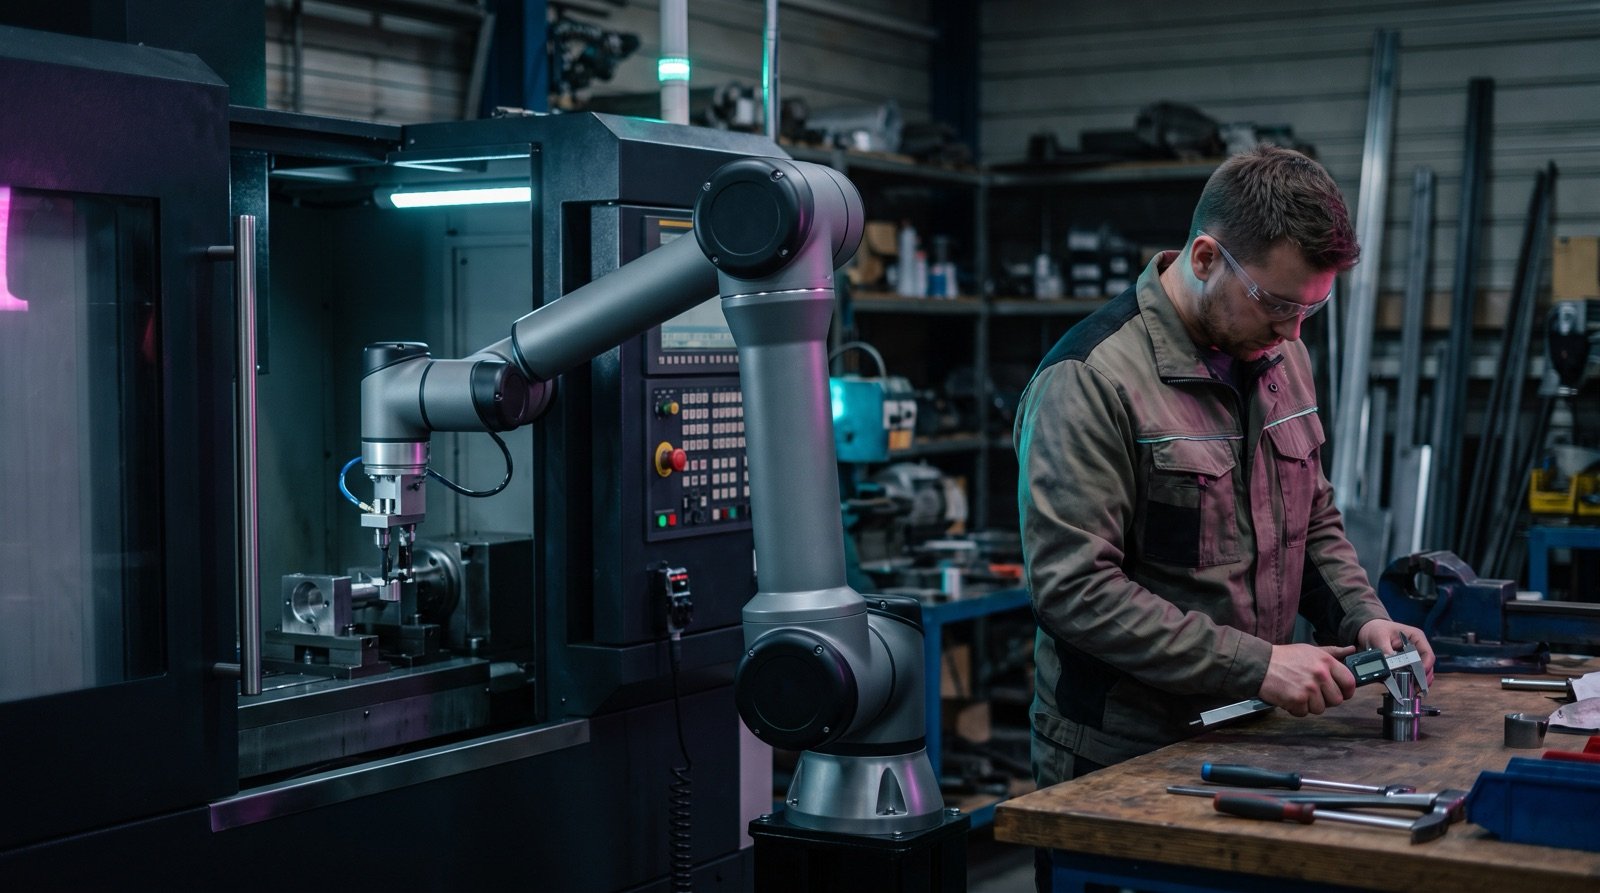
Die Fräse ist fertig, die Tür fährt auf. Bisher stand hier jemand, nahm das Teil heraus, legte ein Rohteil ein, drückte Start und wartete. Zwei Schichten lang, jeden Tag. In vielen Betrieben ist das genau die Stelle, an der zuerst über einen Cobot nachgedacht wird: ein Roboterarm, der neben Menschen arbeiten soll, ohne Käfig drumherum.
Dieser Artikel ordnet ein, was ein solcher kollaborativer Roboter kostet, bei welchen Aufgaben er sich rechnet, was die 2025 neu gefassten Sicherheitsnormen und die EU-Maschinenverordnung ab Januar 2027 verlangen und wie ein Einstieg aussehen kann. Alle Zahlen sind am Ende belegt. Wo sie von Herstellern oder Händlern stammen, steht das dabei.
- Was einen Cobot vom Industrieroboter unterscheidet
- Der Markt: jeder neunte neue Roboter ist ein Cobot
- Warum der Mittelstand hinschaut: fehlendes Personal
- Wo sich Cobots lohnen: fünf typische Aufgaben
- Was ein Cobot kostet: Arm gegen Gesamtzelle
- Amortisation: was die Rechenbeispiele zeigen und was nicht
- Sicherheit und Normen: ISO 10218:2025
- Die Maschinenverordnung ab 20. Januar 2027
- Wie ein Einstieg aussieht
- Häufige Fragen
Was einen Cobot vom Industrieroboter unterscheidet
Ein klassischer Industrieroboter arbeitet schnell, mit hoher Traglast und meist hinter einem Schutzzaun. Ein Cobot ist leichter gebaut, bewegt sich langsamer und hat zusätzliche Sicherheitsfunktionen, damit er ohne Zaun in einen bestehenden Arbeitsbereich passt. Die International Federation of Robotics (IFR), der Weltverband der Robotikbranche, beschreibt die Abwägung so: Für Prozesse mit hoher Traglast und hoher Geschwindigkeit sind Cobots derzeit nicht geeignet. Dafür lassen sie sich leicht umsetzen, teils per Handführung oder Tablet programmieren und passen zu Betrieben mit kleinen Losgrößen und wechselnden Aufgaben.
Die IFR betont außerdem, dass Cobots klassische Industrieroboter ergänzen und nicht ersetzen. Wo kein Mensch direkt neben der Maschine arbeiten muss, ist ein schneller Industrieroboter mit Laserscanner, Schutztür oder Schaltmatte oft die bessere Lösung. Den Überblick über alle Robotertypen in der Fabrik gibt unser Artikel Roboter in der Industrie.
Der Markt: jeder neunte neue Roboter ist ein Cobot
Die IFR hat am 24. September 2026 ihren Bericht World Robotics 2026 vorgestellt. Danach wurden 2025 weltweit mehr als 600.000 Industrieroboter neu installiert, der Bestand in den Fabriken stieg auf rund 5 Millionen. Davon waren 66.240 Cobots, ein Plus von 7 Prozent gegenüber dem Vorjahr. Ihr Anteil an allen neu installierten Industrierobotern lag bei 11,0 Prozent, nach 11,5 Prozent im Jahr 2024. 2017 waren es noch 2,8 Prozent.
Zwei Dinge fallen auf. Erstens wächst die Stückzahl weiter, der Anteil aber kaum noch: Cobots haben eine feste Nische, sie verdrängen den klassischen Roboter nicht. Zweitens verläuft das Wachstum regional sehr unterschiedlich. Deutschland ist laut IFR zwar weiterhin der größte Robotermarkt Europas, die Installationen aller Industrieroboter fielen 2025 aber um 8 Prozent auf weniger als 25.000 Einheiten. Die stärksten Zuwächse meldet der Verband aus Asien und Amerika.
Warum der Mittelstand hinschaut: fehlendes Personal
Der wichtigste Grund für einen Cobot ist in vielen Betrieben nicht die Technik, sondern der Stellenplan. Der DIHK-Fachkräftereport 2025/2026, für den fast 22.000 Unternehmen geantwortet haben, zeigt: Insgesamt können 36 Prozent der Betriebe offene Stellen zumindest teilweise nicht besetzen. Das ist weniger als im Vorjahr, weil die schwache Konjunktur den Personalbedarf drückt. Im Mittelstand ist das Problem aber am größten: Bei Unternehmen mit 20 bis 199 Beschäftigten sind 44 Prozent betroffen, bei 200 bis 999 Beschäftigten 47 Prozent.
In der Industrie nennt der Report besonders häufig die Metallerzeugung und -bearbeitung (42 Prozent) und den Maschinenbau (38 Prozent). 92 Prozent der befragten Mittelständler erwarten in den kommenden Jahren negative Folgen aus Arbeits- und Fachkräfteengpässen. Der DIHK erwähnt auch, dass Betriebe ihre Abläufe umgestellt haben, um Belegschaften zu entlasten, unter anderem durch automatisierte Abläufe.
Die IFR sieht denselben Zusammenhang global: Fertigung in Hochlohnländern und in Ländern mit Arbeitskräftemangel treibe die Nachfrage nach Automatisierung. Ob ein Cobot im eigenen Betrieb Stellen ersetzt oder eine Lücke füllt, beantwortet keine Statistik. Unser Artikel Nehmen Roboter uns die Arbeit weg? geht dieser Frage nach.
Wo sich Cobots lohnen: fünf typische Aufgaben
Die IFR nennt als typische Cobot-Anwendungen Schweißen, Maschinenbeschickung, Griff in die Kiste und Palettieren am Linienende, dazu Handhabung, Lackieren, Dosieren und Montage. Integratoren und Unfallversicherer beschreiben ähnliche Felder. Die folgende Übersicht fasst fünf Aufgaben zusammen, die im Mittelstand häufig als Erstes geprüft werden.
| Aufgabe | Was der Cobot macht | Worauf es ankommt |
|---|---|---|
| Maschinenbeschickung | Rohteile in CNC-Maschine oder Presse einlegen, fertige Teile entnehmen | Oft reicht ein Zwei-Finger-Greifer; Teile müssen definiert bereitliegen. Gut geeignet für den Mehrschichtbetrieb. |
| Palettieren | Kartons oder Behälter am Linienende auf Paletten stapeln | Traglast und Reichweite bestimmen die Armgröße; für Palettieraufgaben werden Arme mit 16 bis 30 kg angeboten. |
| Schrauben und Montage | Bauteile halten oder andrücken, Schrauben eindrehen | Mensch und Roboter arbeiten Hand in Hand; Kontaktkräfte an Händen und Fingern müssen gemessen und begrenzt werden. |
| Kleben und Dosieren | Kleber- oder Dichtraupen entlang einer Bahn auftragen | Gleichmäßige Bahn über das Werkstück; Werkstück muss reproduzierbar positioniert sein. |
| Prüfen | Teile mit Kamera oder Prüfadapter kontrollieren und Ergebnisse dokumentieren | Bildverarbeitung braucht ausreichende, gleichbleibende Beleuchtung; Vorteil ist die konstante Prüfqualität. |
Bei der Maschinenbeschickung beschreiben sowohl Universal Robots als auch der Integrator Hesse Vorrichtungen den Einstieg als vergleichsweise einfach: Neben dem Arm wird oft nur ein Greifer gebraucht. Komplexer wird es beim Griff in die Kiste, für den Kameras, Bildverarbeitung und spezielle Greifer nötig sind. Hesse nennt außerdem Palettieren und Prüfen mit automatisierten Prüfadaptern, etwa in der Elektronikfertigung, als typische Projekte.
Wie das Schrauben mit Cobot im Alltag aussieht, schildert das DGUV-Magazin Arbeit & Gesundheit am Beispiel eines Automobilwerks: Ein Mitarbeiter mit eingeschränkter Beweglichkeit in Schulter und Handgelenk kann eine Motorabdeckung nicht gleichzeitig halten und verschrauben. Der Cobot drückt die Abdeckung an, der Mitarbeiter schraubt. Der Roboter bewegt sich nur, wenn der Mensch ihn aktiviert, und stoppt, wenn Hände oder Finger im Weg sein könnten.
Für das Schweißen gibt es eine der wenigen unabhängigen Untersuchungen. Das Fraunhofer IPA hat dafür 2021 und 2022 Unternehmen in Baden-Württemberg befragt. Das Ergebnis laut Studienleiter Simon Schumacher: Bei Losgrößen zwischen etwa 5 und 100 rechne sich der Programmieraufwand tendenziell. Unter 5 Stück sei Handarbeit besser, über 100 Stück seien klassische Industrieroboter in der Regel überlegen. Die Studie beruht auf 15 Interviews, sie ist also ein Hinweis und keine Marktvermessung.
Was ein Cobot kostet: Arm gegen Gesamtzelle
Wer nach Cobot-Preisen sucht, findet vor allem Armpreise. Die sind leicht zu vergleichen, sagen aber wenig über das Projekt. Zum Stand 1. Oktober 2026 listet ein deutscher Online-Händler einen verbreiteten Arm mit 5 kg Traglast (Universal Robots UR5e) für 30.000 Euro netto. Arme mit 16 bis 30 kg Traglast, wie sie für das Palettieren angeboten werden, kosten dort zwischen 27.590 und 51.700 Euro netto. Am unteren Ende stehen Leichtbau-Modelle aus Kunststoff: igus brachte seinen ReBeL 2022 für 4.970 Euro auf den Markt, mit 2 kg Traglast und einer Wiederholgenauigkeit von plus/minus einem Millimeter. Solche Arme zielen auf einfache Aufgaben und Ausbildung, nicht auf die Präzision eines Industriearms.
Entscheidend ist, was neben dem Arm dazukommt. Universal Robots nennt als grobe Faustregel, dass der Arm durchschnittlich etwa ein Drittel der gesamten Anschaffungskosten ausmacht. Der Integrator Hesse Vorrichtungen kommt Ende 2025 aus der eigenen Praxis zum gleichen Verhältnis. Die übrigen zwei Drittel verteilen sich laut Hesse auf Planung, Entwicklung, Montage, Integration, Greifertechnik, Kamerasysteme, Gestelle, CE-konforme Dokumentation, Risikobeurteilung und Inbetriebnahme.
Die Faustregel ist ein Durchschnitt mit großer Streuung. Universal Robots schreibt selbst, dass eine Einsteiger-Anwendung beim Pick-and-Place oder bei der Maschinenbestückung oft nur einen Zwei-Finger-Greifer braucht, während der Griff in die Kiste zusätzliche Sensorik, Bildverarbeitung und speziellere Greifer erfordert. Eine unabhängige Erhebung, was eine Cobot-Zelle im deutschen Mittelstand im Schnitt kostet, haben wir nicht gefunden.
Zu den Anschaffungskosten kommen Betriebskosten. Bei einer stabilen, über Jahre gleichen Aufgabe sind sie nach Herstellerangaben gering: Wartung, gegebenenfalls Druckluft, Strom. Teurer wird es, wenn sich Werkstücke oder Aufgaben oft ändern, weil dann jedes Mal neu eingerichtet und programmiert werden muss.
Amortisation: was die Rechenbeispiele zeigen und was nicht
Universal Robots gibt an, dass eine Cobot-Anwendung ihre Kosten in der Regel innerhalb von etwa einem Jahr wieder erwirtschafte. Das ist eine Herstellerangabe aus dem Jahr 2020, keine unabhängige Auswertung. Der Integrator Wired Workers rechnet ein Beispiel vor: Eine Lösung für das Be- und Entladen einer CNC-Maschine kostet 60.000 Euro und ersetzt die Handarbeit in zwei Schichten mit Arbeitskosten von je 40.000 Euro im Jahr. 60.000 geteilt durch 80.000 ergibt eine Amortisation nach etwa drei Vierteln eines Jahres.
Solche Beispiele sind nützlich, um die eigene Rechnung aufzubauen. Sie setzen aber voraus, dass der Cobot die Arbeit in beiden Schichten vollständig übernimmt, und sie lassen Wartung, Umrüsten, Ausfallzeiten und die Arbeitszeit für Betreuung und Programmierung weg. Das Mittelstand-Digital Zentrum Bremen-Oldenburg empfiehlt deshalb, Kosten und Erträge möglichst vollständig gegenüberzustellen: Anfangsinvestition, Aufbau von Fachwissen und Betrieb auf der einen Seite, Einsparungen bei Material und Durchlaufzeit auf der anderen. Als Methoden nennt es die abgezinste Amortisationszeit und den internen Zinsfuß.
Wo die Grenze liegt, zeigt die IPA-Studie zum Schweißen: Bei sehr kleinen Losgrößen frisst das Programmieren den Vorteil auf, bei großen Serien ist der schnellere Industrieroboter wirtschaftlicher. Der Cobot rechnet sich am ehesten dazwischen.
Sicherheit und Normen: ISO 10218:2025
Im Februar 2025 hat die ISO die beiden Grundnormen für Industrieroboter neu herausgegeben, die erste große Überarbeitung seit 2011. ISO 10218-1:2025 richtet sich an Hersteller von Robotern. ISO 10218-2:2025 regelt Roboteranwendungen, Roboterzellen und deren Integration. Die bisher separate Technische Spezifikation ISO/TS 15066 für kollaborative Anwendungen ist darin aufgegangen: Laut Vorwort der ISO 10218-1 wurden die meisten ihrer Anforderungen in ISO 10218-2 übernommen, nach Angaben der DGUV in die Anhänge M und N.
Die wichtigste Änderung für Anwender steht im Vorwort: Die Begriffe „kollaborativer Betrieb“ und „kollaborativer Roboter“ werden in der Norm nicht mehr verwendet. Nur die Anwendung kann als kollaborative Anwendung entwickelt, verifiziert und validiert werden. Ein Arm mit der Aufschrift „Cobot“ macht eine Zelle also nicht automatisch sicher. Als Fähigkeiten für kollaborative Anwendungen nennt ISO 10218-1 die Handführung, die Geschwindigkeits- und Abstandsüberwachung sowie die Leistungs- und Kraftbegrenzung.
Weitere Neuerungen laut DGUV und dem US-Branchenverband A3: zwei Roboterklassen mit eigenen Anforderungen an die funktionale Sicherheit, Anforderungen an die Cybersicherheit, soweit sie die Robotersicherheit betrifft, sowie Vorgaben für Greifer und manuelle Be- und Entladestationen, die früher in eigenen technischen Berichten standen. Die pauschale Forderung nach Performance Level d mit Kategorie 3 für sicherheitsbezogene Steuerungen ist weitgehend aufgelöst. Stattdessen ordnet ein Anhang der ISO 10218-2 einzelnen Sicherheitsfunktionen den jeweils nötigen Performance Level zu. Nach Angaben des Beratungsunternehmens ibf solutions wurden die Fundstellen der EN ISO 10218-1:2025 und -2:2025 am 7. September 2026 im Amtsblatt der EU veröffentlicht. Damit lösen sie unter der Maschinenrichtlinie die Konformitätsvermutung aus.
Leistungs- und Kraftbegrenzung: nicht inhärent sicher
Umgangssprachlich meint „Cobot“ meist einen Roboter mit Leistungs- und Kraftbegrenzung, englisch Power and Force Limiting (PFL). Die IFR schreibt, Cobots bräuchten meist keine zusätzlichen Schutzmaßnahmen. Die DGUV, der Spitzenverband der gesetzlichen Unfallversicherung, ist hier genauer: Auf die Frage, ob solche Roboter inhärent sichere Maschinen sind, antwortet ihr Fachbereich Holz und Metall mit Nein. Die Kraftbegrenzung ist selbst eine Schutzeinrichtung, umgesetzt über eine sichere Steuerung mit Kraft- und Drehmomentsensoren.
Ob eine Berührung zwischen Mensch und Roboter tolerierbar ist, wird gemessen. Die DGUV beschreibt das Vorgehen so: Gefährdungssituationen identifizieren, Kontaktsituationen für das jeweilige Körperteil mit einem Messgerät vermessen und die Kraft- und Druckwerte mit biomechanischen Grenzwerten vergleichen. Diese Werte stammen aus arbeitsmedizinischen Studien, unter anderem einem Schmerzschwellenkataster, das das Institut für Arbeitsschutz der DGUV (IFA) mit der Universitätsmedizin Mainz ermittelt hat. Unterhalb der Werte entsteht nur ein Druckgefühl, oberhalb beginnt der Schmerzbereich.
Daraus folgt für die Praxis: Ein spitzes Werkzeug, eine scharfe Werkstückkante oder eine Bahn auf Kopfhöhe können eine Anwendung unzulässig machen, auch wenn der Arm selbst alle Sicherheitsfunktionen mitbringt. Das DGUV-Magazin Arbeit & Gesundheit rät Sicherheitsbeauftragten, auf Bewegungen zu achten, die zu nah am menschlichen Kopf vorbeiführen, und Einstellungen per Passwort gegen Veränderung zu schützen.
Die Maschinenverordnung ab 20. Januar 2027
Die Verordnung (EU) 2023/1230 über Maschinen ersetzt die Maschinenrichtlinie 2006/42/EG und gilt laut EU-Kommission ab dem 20. Januar 2027 verbindlich. Maschinen, die vorher in Verkehr gebracht werden, müssen die bisherige Richtlinie erfüllen. Als Verordnung gilt sie unmittelbar in allen Mitgliedstaaten, ohne Umsetzung in nationales Recht.
Für Cobot-Anwendungen sind nach der Zusammenfassung der Kommission vor allem drei Punkte relevant: Die Verordnung enthält erstmals Regeln für Maschinen mit KI-gestützten Sicherheitsfunktionen, Anforderungen an den Schutz sicherheitsrelevanter Software und Steuerungen gegen Manipulation, und sie regelt, wann Betriebsanleitung und Konformitätserklärung digital bereitgestellt werden dürfen. Welche harmonisierten Normen unter der neuen Verordnung die Vermutungswirkung auslösen, legt eine eigene Normenliste fest. Wer ein Projekt mit Inbetriebnahme nach dem Stichtag plant, sollte den aktuellen Stand mit dem Integrator klären.
Eine Grundlogik bleibt: Nach der DGUV-Information FB HM-080 gilt ein einzelner Roboter als unvollständige Maschine und bekommt eine Einbauerklärung. Erst Roboter, Werkzeug, Werkstück und Vorrichtungen bilden zusammen die Maschine, die eine Konformitätserklärung und das CE-Zeichen braucht. Die Dokumentation der Risikobeurteilung muss spätestens beim Inverkehrbringen beim Maschinenhersteller beziehungsweise Integrator vorliegen.
Wie ein Einstieg aussieht
Das Mittelstand-Digital Zentrum Bremen-Oldenburg stellt ein wissenschaftlich erhobenes Machbarkeitsmodell für kleine und mittlere Unternehmen vor. Daraus und aus den Hinweisen der DGUV lässt sich ein Ablauf in fünf Schritten ableiten:
- Prozess auswählen und analysieren: Ein wiederkehrender, klar abgegrenzter Ablauf mit bekannten Teilen eignet sich besser als ein Arbeitsplatz mit ständig neuen Aufgaben. Die Prozessanalyse soll alle Schnittstellen erfassen, an denen Werkstücke oder Daten übergeben werden.
- Wirtschaftlichkeit rechnen: Gesamtkosten statt Armpreis, ehrliche Annahmen zu Schichten, Ausfällen und Betreuungszeit. Ein Angebot für die ganze Zelle ist die Grundlage, nicht die Preisliste des Arms.
- Risikobeurteilung und Sicherheitskonfiguration: Alle möglichen Berührungspunkte zwischen Robotersystem und Mensch ermitteln und die Sicherheitsfunktionen so einstellen, dass die Grenzwerte eingehalten werden. Bei Leistungs- und Kraftbegrenzung heißt das: messen.
- Mitarbeitende einbinden und schulen: Das DGUV-Magazin Arbeit & Gesundheit regt an, Cobot-Beauftragte zu bestimmen, die in Schulungen des Herstellers die Programmierung lernen, und der Belegschaft Zeit zur Gewöhnung zu geben. Im beschriebenen Automobilwerk hatte der Cobot eine Probezeit von 18 Monaten.
- Integration mit kurzem Stillstand: Je gründlicher die Analyse, desto kürzer steht der Prozess während der Umstellung. Das senkt auch die Unsicherheit im Team.
Ob ein Cobot die richtige Lösung ist, zeigt sich oft erst im Vergleich. Wenn niemand direkt neben dem Roboter arbeiten muss, kann ein klassischer Industrieroboter mit Schutzeinrichtung schneller arbeiten. Für Transportaufgaben zwischen Stationen kommen auch mobile Roboter infrage; mehr dazu im Artikel Logistikroboter.
Der Cobot ist kein Kollege, der von selbst sicher ist. Er ist ein Werkzeug, dessen Sicherheit an der Anwendung gemessen wird.
Häufige Fragen
Was kostet ein Cobot?
Der Arm allein kostet bei einem deutschen Händler je nach Traglast rund 28.000 bis 52.000 Euro netto, sehr leichte Kunststoff-Modelle deutlich weniger. Hersteller und Integratoren rechnen als Faustregel damit, dass der Arm etwa ein Drittel der gesamten Projektkosten ausmacht. Der Rest entfällt auf Greifer, Sensorik, Gestell, Integration, Risikobeurteilung, CE-Dokumentation und Inbetriebnahme.
Braucht ein Cobot keinen Schutzzaun?
Oft nicht, aber das entscheidet die Risikobeurteilung der konkreten Anwendung. Nach ISO 10218:2025 kann nur die Anwendung kollaborativ sein, nicht der Roboter allein. Die DGUV stuft Cobots mit Leistungs- und Kraftbegrenzung ausdrücklich nicht als inhärent sicher ein: Kontaktkräfte und -drücke müssen gemessen und mit biomechanischen Grenzwerten verglichen werden.
Welche Normen gelten für Cobots seit 2025?
Maßgeblich sind ISO 10218-1:2025 für Roboterhersteller und ISO 10218-2:2025 für Anwendungen, Zellen und Integration. Die frühere Technische Spezifikation ISO/TS 15066 zu kollaborativen Anwendungen ist weitgehend in ISO 10218-2 aufgegangen. Die europäischen Fassungen EN ISO 10218-1 und -2:2025 sind nach Angaben von ibf solutions seit 7. September 2026 als harmonisierte Normen zur Maschinenrichtlinie gelistet.
Was ändert die Maschinenverordnung ab 20. Januar 2027?
Die Verordnung (EU) 2023/1230 ersetzt die Maschinenrichtlinie und gilt ab dem 20. Januar 2027 unmittelbar in allen EU-Staaten. Neu sind unter anderem Regeln für KI-gestützte Sicherheitsfunktionen, Anforderungen an den Schutz sicherheitsrelevanter Software gegen Manipulation und Vorgaben für digitale Betriebsanleitungen. Maschinen, die vor dem Stichtag in Verkehr gebracht werden, müssen die bisherige Richtlinie erfüllen.
Für welche Aufgaben eignen sich Cobots im Mittelstand?
Typisch sind Maschinenbeschickung, Palettieren am Linienende, Schrauben und Montage, Kleben und Dosieren sowie Prüfen mit Kamera oder Prüfadapter. Gut passen wiederkehrende Abläufe mit kleinen bis mittleren Losgrößen. Für hohe Traglasten und hohe Geschwindigkeiten sind klassische Industrieroboter laut IFR meist besser geeignet.
Quellen
- International Federation of Robotics (IFR): Five Million Robots now Operate in Factories Globally – World Robotics 2026 Report by IFR released, Pressemitteilung, 24. September 2026. Quelle für mehr als 600.000 Neuinstallationen 2025, den Bestand von 5 Millionen, Deutschland (minus 8 Prozent, weniger als 25.000 Einheiten) und den Ausblick zu Arbeitskräftemangel und Automatisierung.
ifr.org Abgerufen am 01.10.2026 - International Federation of Robotics (IFR): World Robotics 2026 – Market Presentation, Pressekonferenz, 24. September 2026, Folie 12 „Collaborative robot installations establish at 11% of industrial robots“. Quelle für die Cobot-Installationen 2017 bis 2025 und ihren Anteil.
ifr.org (PDF) Abgerufen am 01.10.2026 - International Federation of Robotics (IFR): Collaborative Robots – How Robots Work alongside Humans, Positionspapier, aktualisiert 4. Dezember 2024. Quelle für Eigenschaften, Grenzen und typische Anwendungen von Cobots.
ifr.org Abgerufen am 01.10.2026 - Deutsche Industrie- und Handelskammer (DIHK): Fachkräfteengpässe bleiben Herausforderung – DIHK-Fachkräftereport 2025/2026, Dezember 2025. Quelle für Stellenbesetzungsprobleme nach Größenklassen und Branchen.
dihk.de (PDF) Abgerufen am 01.10.2026 - Hesse Vorrichtungen und Fertigungstechnik GmbH: Robots, Cobots und die Kosten, 4. Dezember 2025. Integratorangabe zum Kostenanteil des Roboters (etwa ein Drittel) und zu typischen Anwendungen.
hesse-vorrichtungen.de Abgerufen am 01.10.2026 - Universal Robots: Was kostet eigentlich ein kollaborierender Roboter?, 16. Oktober 2020. Herstellerangabe zum Kostenanteil des Arms, zu Betriebskosten und zur Amortisation.
universal-robots.com Abgerufen am 01.10.2026 - Faudetec (Online-Händler): Produktseite Universal Robots UR5e. Listenpreis 30.000 Euro zzgl. MwSt.
faudetec.de Abgerufen am 01.10.2026 - Faudetec (Online-Händler): Kategorie Roboter-Palettierung. Listenpreise für Cobot-Arme mit 16 bis 30 kg Traglast zwischen 27.590 und 51.700 Euro zzgl. MwSt.
faudetec.de Abgerufen am 01.10.2026 - Automationspraxis (Konradin): Der Roboter-Rebel(l) von Igus: smarter Cobot für 4.970 Euro, 16. März 2022. Quelle für Preis, Traglast und Wiederholgenauigkeit des Kunststoff-Cobots.
automationspraxis.industrie.de Abgerufen am 01.10.2026 - Wired Workers: Wie hoch sind die Kosten für die Automatisierung mit Cobots?, 17. Mai 2023. Rechenbeispiel zur Amortisation einer Maschinenbeschickung.
wiredworkers.io Abgerufen am 01.10.2026 - Automationspraxis (Konradin): IPA-Studie: Mittelstand profitiert von Schweiß-Cobots, 8. April 2022. Quelle für die Losgrößen-Spanne von 5 bis 100 und die Studienbasis von 15 Interviews.
automationspraxis.industrie.de Abgerufen am 01.10.2026 - Mittelstand-Digital Zentrum Bremen-Oldenburg: Kollaborative Roboter in kleinen und mittleren Unternehmen – eine Studie zur Machbarkeit aus der Fertigungsindustrie, 13. Januar 2026, aktualisiert 18. März 2026. Quelle für das Machbarkeitsmodell und die Methoden der Wirtschaftlichkeitsrechnung.
digitalzentrum-hb-ol.de Abgerufen am 01.10.2026 - ISO 10218-1:2025 – Robotics – Safety requirements – Part 1: Industrial robots, dritte Ausgabe, Februar 2025. Leseprobe mit Vorwort und Einleitung (Aufnahme der ISO/TS 15066, Verzicht auf den Begriff „kollaborativer Roboter“, Inhaltsverzeichnis der kollaborativen Fähigkeiten). Die Normseite bei iso.org blockiert automatisierte Abrufe.
standards.iteh.ai (Leseprobe, PDF) Abgerufen am 01.10.2026 - The Robot Report: ISO 10218 industrial robot safety standard receives major overhaul, 18. Februar 2025. Quelle für die Veröffentlichung durch A3, die erste große Überarbeitung seit 2011 und die Liste der Neuerungen.
therobotreport.com Abgerufen am 01.10.2026 - DGUV, Fachbereich Holz und Metall: FAQ Robotik. Quelle für die Änderungen der ISO 10218:2025 (Roboterklassen, Anhänge M und N, Performance Level), die Einstufung von PFL-Cobots als nicht inhärent sicher und das Messverfahren mit biomechanischen Grenzwerten.
dguv.de Abgerufen am 01.10.2026 - Institut für Arbeitsschutz der DGUV (IFA): Kollaborierende Roboter – Medizinisch/Biomechanische Anforderungen. Quelle für Herkunft der Grenzwerte und das Schmerzschwellenkataster mit der Universitätsmedizin Mainz.
dguv.de/ifa Abgerufen am 01.10.2026 - DGUV-Information FB HM-080: Kollaborierende Robotersysteme – Planung von Anlagen mit der Funktion „Leistungs- und Kraftbegrenzung“, Ausgabe 08/2017. Quelle für Roboter als unvollständige Maschine, Einbauerklärung und den Zeitpunkt der Risikobeurteilung (Stand Maschinenrichtlinie).
dguv.de (PDF) Abgerufen am 01.10.2026 - DGUV Arbeit & Gesundheit: Cobots: Seite an Seite mit der Maschine, 7. Februar 2023. Quelle für das Schraub-Beispiel aus einem Automobilwerk, Cobot-Beauftragte und Hinweise für Sicherheitsbeauftragte.
aug.dguv.de Abgerufen am 01.10.2026 - ibf solutions: Neue Normen für Industrieroboter: EN ISO 10218-1 und -2. Quelle für die Veröffentlichung der Fundstellen im EU-Amtsblatt am 7. September 2026 (Durchführungsbeschluss (EU) 2026/2015) und die Auflösung der pauschalen PL-d-Forderung. Das Amtsblatt selbst war für unseren Abruf nicht erreichbar.
ibf-solutions.com Abgerufen am 01.10.2026 - Europäische Kommission, GD Binnenmarkt: Machinery. Quelle für den verbindlichen Geltungsbeginn der Maschinenverordnung (EU) 2023/1230 am 20. Januar 2027 und ihre wesentlichen Neuerungen.
single-market-economy.ec.europa.eu Abgerufen am 01.10.2026 - ibf solutions: Neue Maschinenverordnung: Status harmonisierter Normen. Quelle für die eigene Normenliste unter der Maschinenverordnung.
ibf-solutions.com Abgerufen am 01.10.2026
So arbeiten wir
Wir belegen Zahlen mit der jeweiligen Primärquelle und nennen das Abrufdatum. Marktprognosen und Ankündigungen von Herstellern kennzeichnen wir als das, was sie sind: Einschätzungen und Ziele, keine Tatsachen. Preise und Stückzahlen ändern sich schnell – maßgeblich ist immer der Stand in der verlinkten Quelle. Fehler bitte an kontakt@mtp-solutions.de, wir korrigieren und vermerken die Änderung.
Quellen zuletzt geprüft: 1. Oktober 2026 · Redaktion RobotikSignal, verantwortlich: Marc Partipilo

Roboter in der Industrie
Cobots im Mittelstand
Logistikroboter 2026
Nehmen Roboter uns die Arbeit weg?
RobotikSignal beobachtet die Entwicklung humanoider Roboter und ordnet sie ein: verständlich, unabhängig und mit Blick auf das, was im Alltag zählt. Kein Hype, kein Untergang, nur das Signal aus dem Rauschen. Verantwortlich für die Inhalte ist Marc Partipilo; die vollständigen Angaben stehen im Impressum.